
内容摘要
让巡检机器人学习识别液体泄漏,或在真机测试前检查双臂机器人的控制策略,需要准备数据、适配模型并测试行为。英伟达在 GTC Berlin(柏林)期间宣布扩展 Cosmos 世界模型平台;世界模型用于帮助物理人工智能理解和模拟现实,本次变化集中在开发工具链。
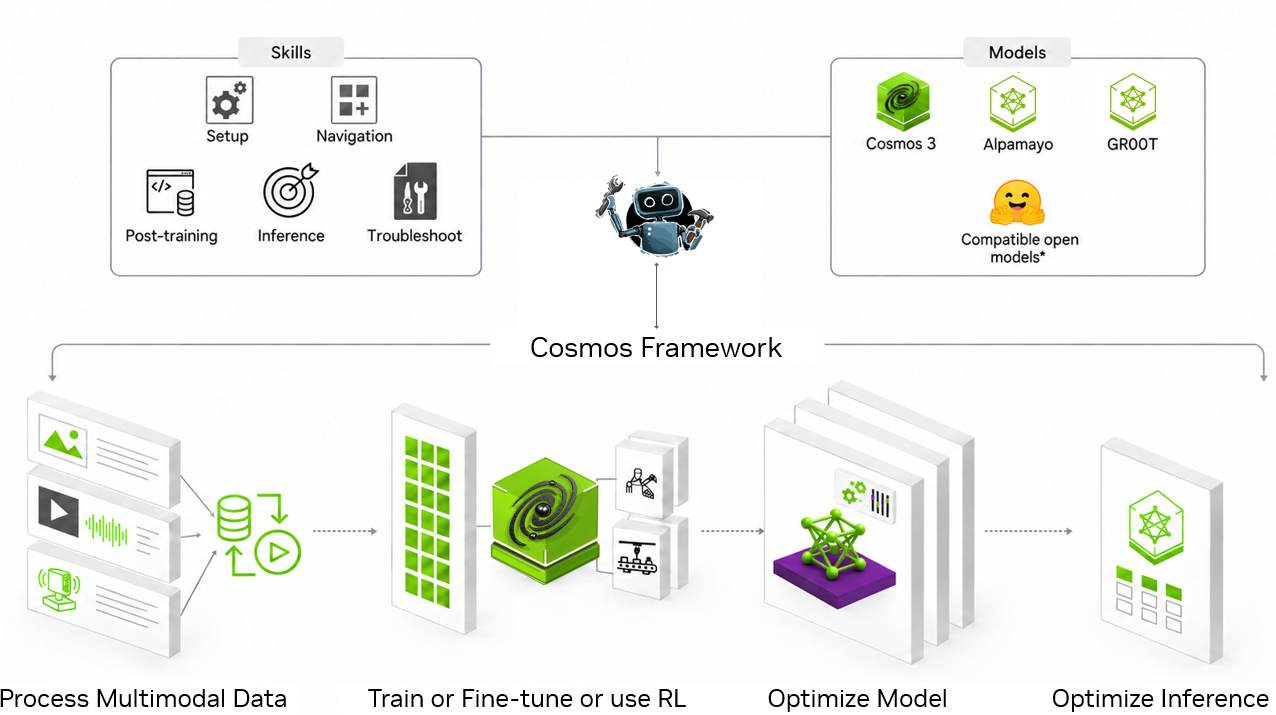
数据侧,Cosmos Data Factory 汇集标注、筛选、增强和评估工具。厂商称,ANYbotics 已生成超过1500段合成视频,并借助 Encord 整理真实数据、验证输出,用于训练工业巡检机器人识别泄漏等设施变化。模型侧,Cosmos Framework 将训练、优化和部署工具扩展到更多开放模型,支持微调、强化学习及模型压缩。
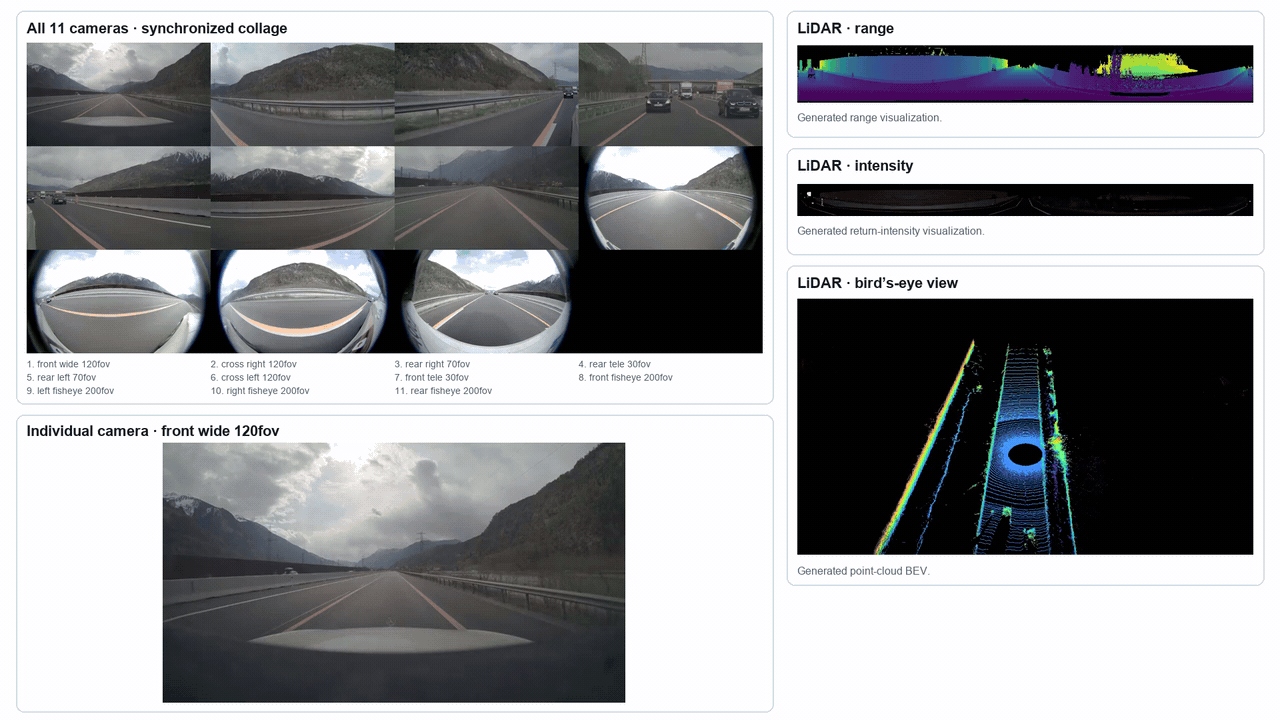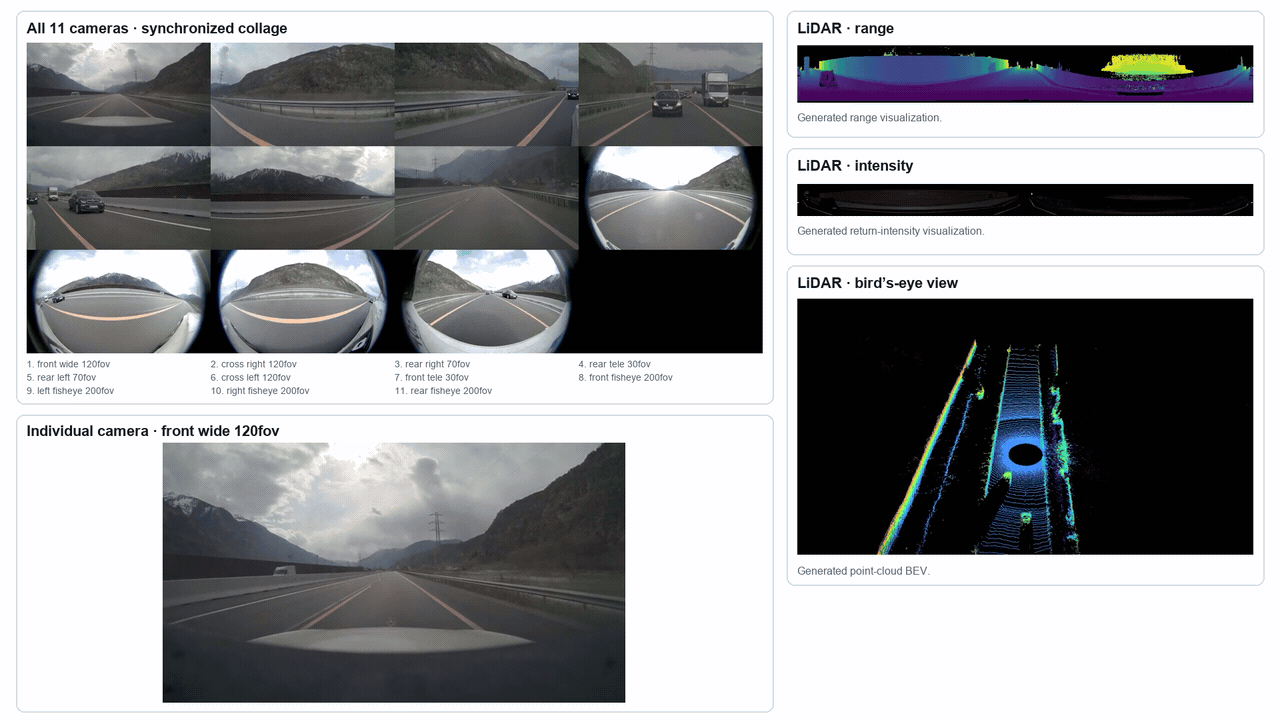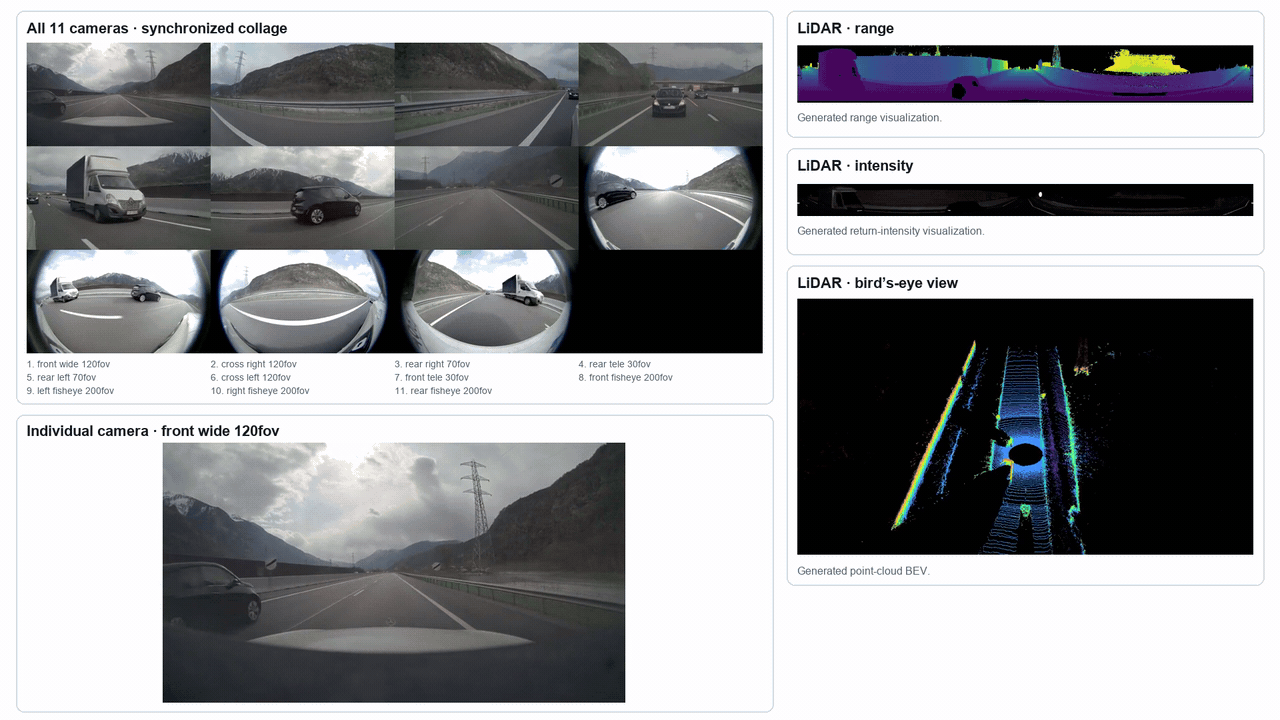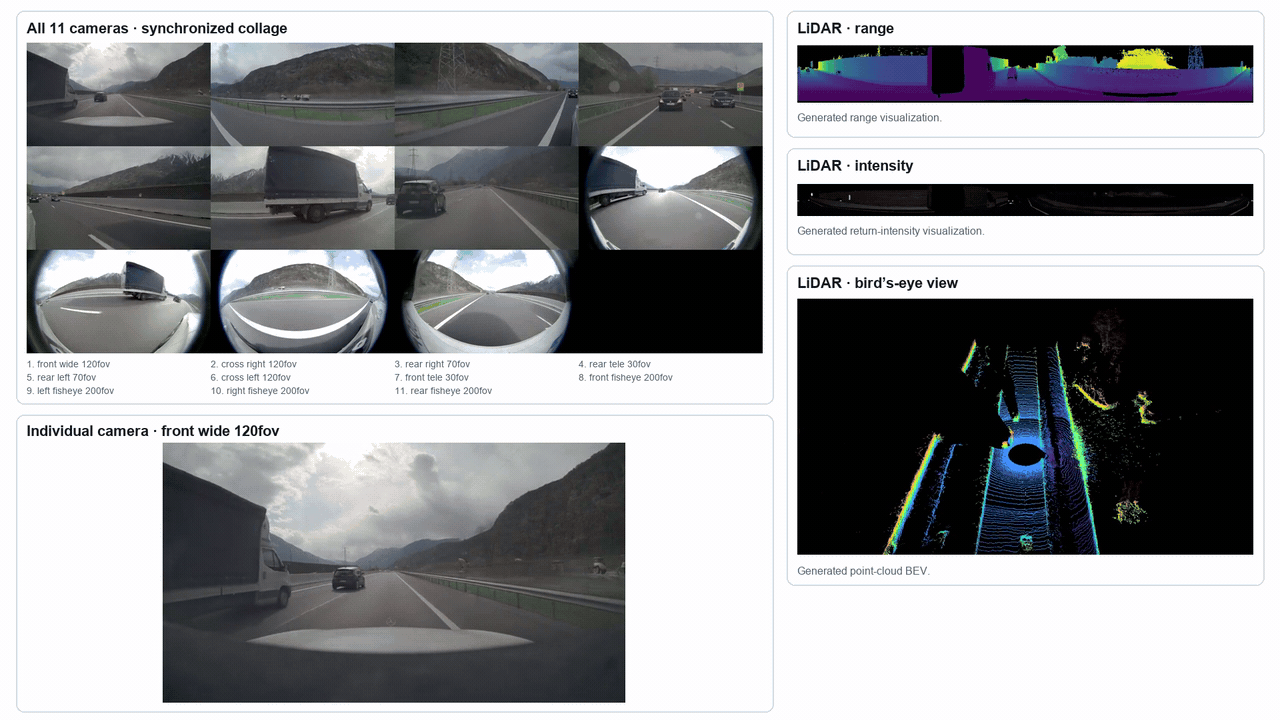
测试侧,Cosmos 3 Nano 新增仿真变体及配套代码,支持在可重复、难以采集的多视角、多传感器场景中训练和评估自动驾驶及双臂机器人策略,再进行现实测试。部署侧,厂商称更新后的 NIM 推理微服务在已验证配置中最高达到2倍推理速度且无质量损失。对开发团队,这提供了从数据到部署的模块化工具选择;上述能力和结果均为厂商声明,不代表真机通用能力或任意部署配置的收益。
点评
对机器人软件团队,关注点是可分别使用数据生成、模型训练适配、仿真评估和推理部署工具,而非将此次更新视为机器人能力突破。开放性及工具支持范围来自厂商声明,不能等同于工程产物已被核验或独立研究已复现。
材料为厂商网页声明,所给原文未提供完整评测配置或独立复现证据;推理提速限定于已验证配置,合成视频案例也未给出机器人识别性能指标。网页为获取时快照,首发日期不能证明全部文字在报告截止前已存在。
版本与核查范围
版本 rolling · 原文定位与程序检查、独立上下文模型复核;不代表独立研究复现。。依据已核查材料整理;未运行模型或机器人。
原文与定位
- 原文链接 p[1];p[5];p[17];p[22];p[23];p[29];p[31];p[35]