
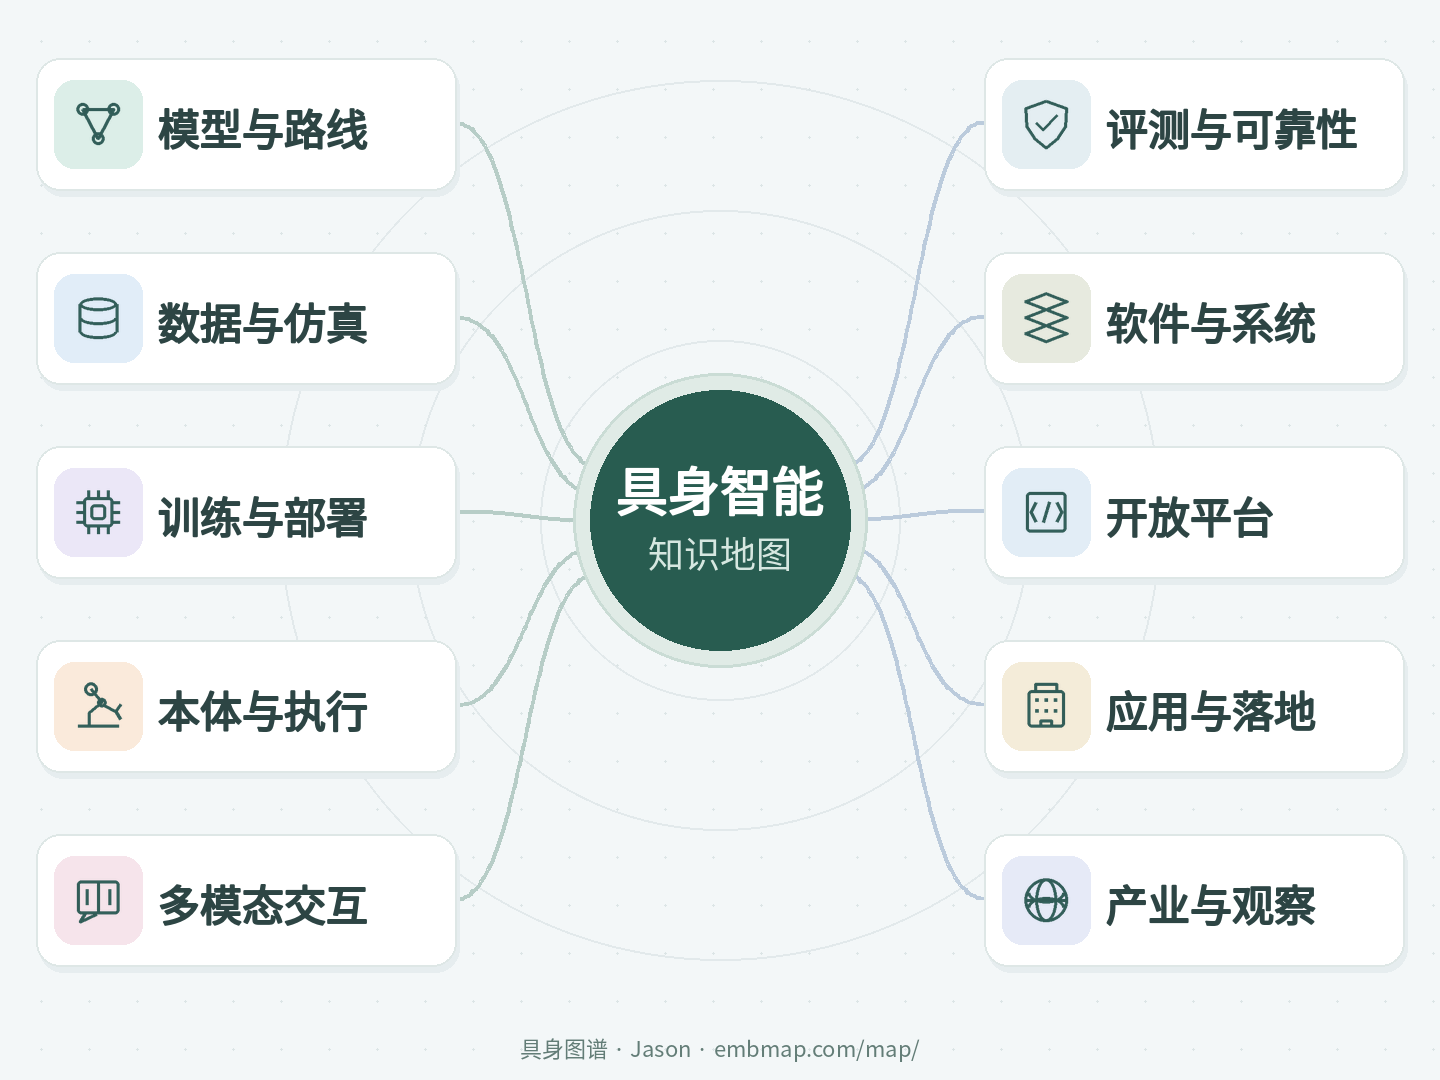
 在关联中,看见全景
先看全景,再沿问题深入。
打开交互地图
在变化中,积累判断。
全部报告周报
世界模型能否当仿真器、长程失败如何补救、演示数据从哪里来
三组进展指向同一件事:机器人系统要先能被验证和训练起来。世界模型开始提供可交互仿真,长程任务有了不改权重的补救路径,演示数据也多了可直接下载的采集件与轨迹产物。提醒是,生成得出来不等于诊断可信,落地前都要在自己的场景和硬件上实测。
14 条观察 · 关联技术路线与原始证据
月报
世界模型画出的失败能不能当真,指令换目标后策略会不会照旧跑
本期串起三个问题:世界模型画出的失败能不能当真,指令换目标后策略会不会照旧跑,真机与公开数据能支撑多大判断。失败轨迹回灌、合成数据改写、语义校准与真机横向对照都给出了正面数字,也都带着明确的失效条件,适合按条件读,而不是照单全收。
25 条观察 · 关联技术路线与原始证据
一条消息,看见多重关联。
T2-z:面向机器人世界模型的环境潜变量测试时优化
结果属于作者论文评测。动作选择协议保证每组候选动作至少包含一个可成功动作,不能据此外推开放任务通用能力;仿真物理误差包含像素、灯状态分数及角度等不同量纲,不宜视为统一物理精度。
查看这条观察 →02
对照历史变化回看研究材料与周期报告 →
03
连接研究现场CoRL 会议档案 →
领域入口,不代表这条消息已获会议录用。
04
追问工程价值
是否减少了仿真或真机数据成本?先比较任务收益、数据预算、计算开销和真实验证,不能只看视频观感。